Latihan Observasi Sektor Bravo
Ringkasan operasional telemetri real-time dan lintasan rute GPS UGV-01.
Speed
4.8 km/h
RPM Avg
112 RPM
Heading
125° SE
Battery
24.2 V
Current
10.7 A
Latency
78 ms
Tactical Mission Summary (GPS Route)
LIVE VIDEO (USB FPV CAMERA)
● LIVE STREAM ACTIVEMAP (GPS POSITION - NEO-M8N)
ROBOT CONTROL
RISK LEVEL
NORMAL
RISK SCORE
15 / 100
Live Telemetry Stream
Battery Voltage
23.7 V
Load Current
10.9 A
RPM Left
119
RPM Right
110
Driver Temp
47.5 °C
Tactical GPS Real-Time Map (NEO-M8N)
Hardware Monitoring • 5 Core Sensors
Pemantauan visual dan status real-time sensor fisik pada UGV-01.

GPS NEO-M8N
Lat: -7.94231, Lng: 112.61542
Satellites: 12 | Fix: 3D

Ultrasonic HC-SR04
142 cm
Front Obstacle: CLEAR

Air Quality MQ-135
450 ppm
Air Quality: NORMAL

Flame Sensor
Aman
Fire Hazard: NO FIRE

Smoke / Gas MQ-2
4095
Gas/Smoke: CLEAR
Power & System Health
MCU Temp
47.5 °C
ESC Left
39.8 °C
ESC Right
33.1 °C
Communications Overview
Signal Strength
-60 dBm
Latency
78 ms
Packet Loss
0.7%
System Logs
| TIME | LEVEL | SOURCE | EVENT / DETAILS | STATUS |
|---|---|---|---|---|
| 12:43:08 | INFO | GPS | Telemetry active (NEO-M8N) | OK |
Mission Brief • Sektor Bravo
UGV-01 melaksanakan tugas inspeksi jalur internal untuk verifikasi integrasi sensor 5 titik dan FPV Camera.
Bintara Mahasiswa Poltekad
 Srt Didik Setiyawan
 Sertu Rizky Bintoro
 Sertu Irfan S
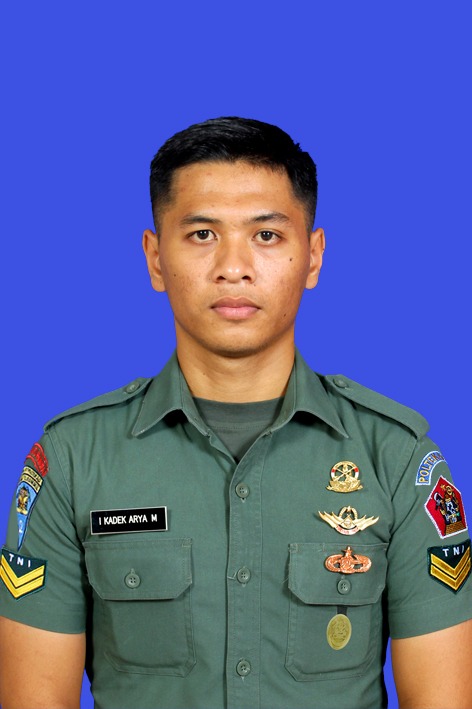 Sertu I Kadek Arya M
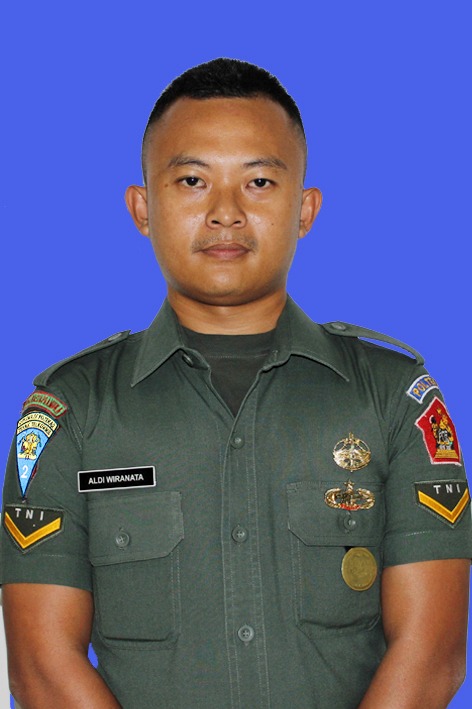 Sertu Aldi Rizki W
Settings
Pengaturan visual dan komunikasi MQTT real-time.